Kujutage ette, kuidas kihav tootmispõrand järsku pimedusse sukeldub. Ootamatu elektrikatkestus ei peata lihtsalt tegevust. See vabastab potentsiaalsete mehaaniliste ohtude kaskaadi, kui automatiseeritud süsteemidel puudub graatsiline rikkekujundus. Nendel kriitilistel hetkedel eraldab täiturmehhanismide täpne teadmine väiksema ebamugavuse katastroofilise seadme rikkega.
Pneumaatiliste komponentide vaikeseisundi mõistmine elektrikatkestuse ajal jääb süsteemi projekteerimisel vaieldamatuks aspektiks. Inseneride, hooldusjuhtide ja hankespetsialistide jaoks tagab õige klapimehhanismi valimine protsesside järjepidevuse, kaitstes samal ajal nii personali kui ka masinaid. Selles põhjalikus insenerijuhendis selgitame välja sisemised mehhanismid – alates suure tõmbetugevusega vedrudest kuni magnetiliste solenoidide ja hõõrdlukustiteni –, mis määravad täpselt, kuidas teie vedeliku toitesüsteemid elektrikatkestuse korral käituvad.
Võtmed kaasavõtmiseks
- Tõrkekindel disain: tööstuslikud pneumaatilised süsteemid seavad ohutuse esikohale, seades vaikimisi lähteasendisse. Sisemised mehaanilised vedrud sunnivad pooli sulgema või avama täpselt millisekundi jooksul elektrisignaalid lakkavad.
- Lukustussolenoidid: äärmist energiatõhusust nõudvates rakendustes kasutatakse bistabiilseid ventiile. Magnetkinnitus võimaldab poolil säilitada oma asendit lõputult ilma pideva elektritoideta.
- Süsteemi terviklikkus: vooluta oleku ennustamine on ohtude ennetamiseks kriitiline. See ulatub suure kiirusega konveierilindi peatamisest kuni lenduvate kemikaalide ohutu õhutamiseni töötlemisettevõtetes.
- Veaotsing: kui mehhanism ei naase määratud ohutusasendisse, on algpõhjus harva elektriline. Süsteemi lukustused tulenevad tavaliselt sisemisest hõõrdumisest, tahkete osakeste prahist või metallurgilise vedru väsimisest.
Pneumaatilise klapi olekute mõistmine: tõrkeohutu vs. tõrkekindlus
Enne füüsilistesse komponentidesse sukeldumist osutub ülioluliseks pingevaba oleku tähenduse kindlakstegemine. Vedelikuenergia tehnikas viitab see täpsele füüsilisele asendile, mille pool võtab, kui kogu elektrienergia solenoidi mähisest täielikult tühjeneb. Süsteemiarhitektid liigitavad need lähteseisundid kahte erinevasse tööfilosoofiasse: tõrkekindel ja ebaõnnestunud.
Tõrkeohutus olek
Tõrkekindel konfiguratsioon keskendub suuresti riskide maandamisele. Seade lülitub voolukatkestuse korral automaatselt vaikimisi ettemääratud ohutusasendisse. Täpsemalt, raskeveokite robotkeevituselemendis nihkub tõrkekindel seadistus peamise õhuvarustuse blokeerimiseks, avades samal ajal väljalaskeavad, et vabastada allavoolu rõhk. See kiire rõhu vähendamine takistab silindrite ohtlikke ootamatuid liigutusi. Sõltuvalt masina konkreetsetest nõuetest konfigureerivad insenerid need tavapäraselt suletud või normaalselt avatud.
Fail-Last või Stay-Put olek
Seevastu tõrke-viimane konfiguratsioon määrab, et pool jääb elektrikatkestuse ajal täpselt oma viimati käsutatud asendisse. Pidevalt töötlevad tööstused hindavad seda käitumist kõrgelt, kuna järsk katkestus või äkiline rõhulangus võib kuluka tootepartii rikkuda. Tõelise püsioleku saavutamine eeldab, et süsteem neutraliseerib sisemise õhurõhu ja tööstusliku vibratsiooni ilma aktiivse elektromagnetväljata. Selle positsiooni säilitamiseks toetuvad tootjad spetsiaalsetele mehaanilistele lukustusmehhanismidele, hõõrdlukustustele või magnetriivimistehnoloogiatele.
| Konfiguratsioon |
Esmane mehhanism |
Toitekadu käitumine |
Energiatõhusus |
Tüüpiline rakendus |
| Tõrkekindel |
Suure tõmbetugevusega mehaaniline vedru |
Naaseb algsele vaikepositsioonile |
Madal. Oleku hoidmiseks on vaja pidevat toidet. |
Hädaseiskamised, robotkäed, kinnitussilindrid |
| Ebaõnnestunud-viimane |
Magnetiline riiv/hõõrdekinnitus |
Lukustub viimase käsuga asendisse |
Kõrge. Nihutamiseks on vaja vaid millisekundilist impulssi. |
Pidev partii töötlemine, võrguvälised kaugsüsteemid |
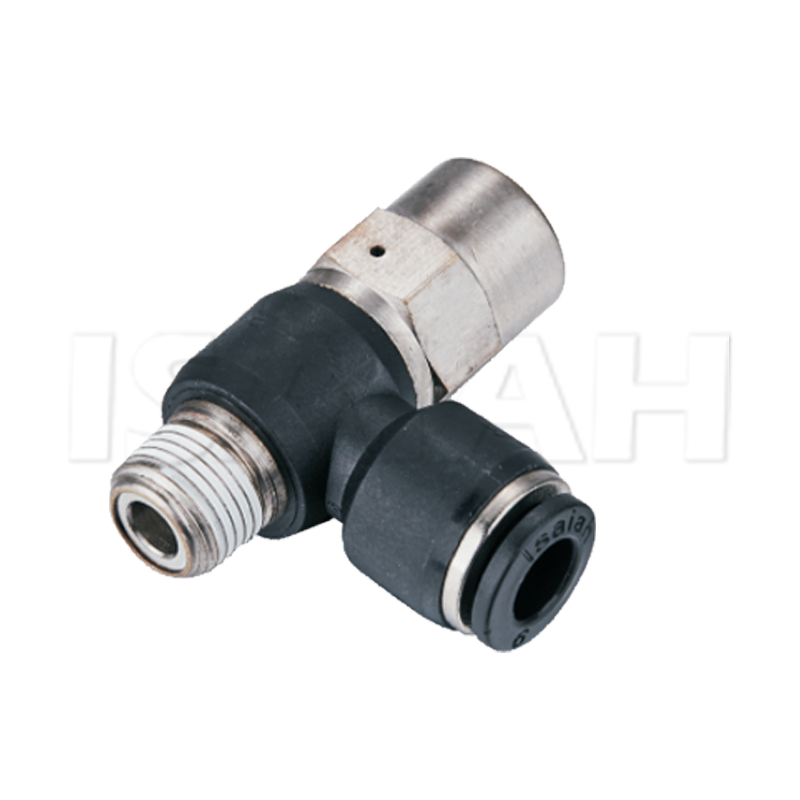
Vedrutagastusega mehhanismide roll õhureguleerimisventiilides
Kõige tavalisem ja väga töökindel meetod süsteemi tagasisaatmiseks teadaolevasse asendisse ilma toiteta tugineb mehaanilisele vedrutagastusmehhanismile. Alumiiniumisulamist korpuse sees on käiguvahetuspooli ühes otsas suure tõmbetugevusega terasvedru. Kui elektrienergia tabab solenoidi, tekitab tekkiv magnetväli piisavalt lineaarset jõudu, et ületada vedrutakistus, surudes pooli agressiivselt pingestatud asendisse.
Kui jõud kaob, variseb see magnetväli koheselt kokku. Täpselt sel hetkel avaldab kokkusurutud sisevedru pidevat, prognoositavat mehaanilist jõudu, et kallutada pool tagasi algsesse algasendisse. Integreerides robust õhu juhtventiil ohutuse seisukohalt kriitiliseks vooluringiks võimaldab inseneridel seda väga tõhusat füüsilist põhimõtet kasutada. G-keermega ühendustega standardmudelid toetavad sageli töörõhku vahemikus 0,15 kuni 0,8 MPa. Järelikult peab sisemine vedru olema tootmise ajal täpselt kalibreeritud, et sellest vastassuunalisest pneumaatilisest jõust usaldusväärselt üle saada.
Ühetoimelised vs. kahetoimelised täiturmehhanismid
Lisaks mõjutab ahelaga ühendatud täiturmehhanismi tüüp tugevalt süsteemi käitumist. Kujutage ette tugevat kinnitussilindrit, mis hoiab massiivset terasest toorikut. Ühetoimelise seadistuse korral dikteerib vedrutagastussüsteem otseselt silindri tagasikäigu käigu, vabastades surveõhu. See võimaldab silindri enda sisemisel vedrul varda ohutult tagasi tõmmata. Kahepoolse toimega süsteemid nõuavad kinni jäänud õhu ümbersuunamiseks spetsiaalset pordi marsruutimist. See seadistus võimaldab vedruga poolil silindri ühel küljel ohutult tühjendada, tekitades samal ajal potentsiaalselt survet vastaskambrisse.
Eelised ja piirangud
Vedrutagastusega mehhanismi peamiseks eeliseks jääb selle absoluutne töökindlus. See ei vaja toimimiseks varuakut, sekundaarset õhuvarustust ega keerulisi loogilisi kontrollereid. Siiski on füüsilised piirangud. Tagastusjõud on rangelt piiratud sisemise vedru füüsilise suuruse ja metallurgilise tugevusega. Kõrge rõhu all olevates keskkondades võib vedrujõul aeg-ajalt tekkida raskusi tõsise sisehõõrdumise või äärmise õhutakistuse ületamiseks. See nõuab voolukiiruse hoolikat määramist hanke algfaasis.
Lukustussolenoidid: positsiooni hoidmine ilma pideva elektrita
Kuigi vedrutagastusega mudelid paistavad silma ohutuse poolest, puudub neil oma olemuselt energiatõhusus. Nende pingestatud asendis hoidmine nõuab pidevat elektrivoolu, mida tõmbab solenoidmähis. See pidev energiatarve tekitab soovimatut soojust ja tühjendab toiteallikaid. Järelikult seisavad kaug-, võrguvälised või akutoitega pneumaatilised süsteemid silmitsi tõsiste projekteerimispiirangutega. Lukustussolenoidid astuvad sisse, et pakkuda elegantset tehnilist lahendust.
Bstabiilne või lukustatav Pneumaatilised juhtventiilid ei sõltu oma pooli asendi säilitamiseks pidevast elektrienergiast. Selle asemel kasutavad nad ajutiste elektromagnetiliste impulsside ja püsiva magnetretentsiooni keerukat kombinatsiooni.
Kuidas magnetiline kinnihoidmine töötab
Lukustussolenoidi sees integreerub väike püsimagnet otse armatuurisõlme. Olekute vahetamiseks saadab loogikakontroller mähisele väga lühikese elektriimpulsi, mis kestab vaid millisekundeid. See impulss loob magnetvälja, mis surub pooli uude asendisse. Kui pool jõuab oma käigu lõpuni, võtab selle üle püsimagnet, mis hoiab raudarmatuuri füüsiliselt kindlalt paigal. Elektrivool lülitub seejärel täielikult välja, kuid pool jääb siiski täpselt sinna, kus ta on.
Asendi ümberpööramine nõuab, et kontroller saadaks teise vastupidise polaarsusega elektriimpulsi. See vastupidine impulss tühistab hetkeks püsimagneti välja, võimaldades kergel juhtvedrul või sekundaarmähisel lükata pooli tagasi vastasküljele. Kuna seade vajab oleku muutmiseks aktiivset elektriimpulssi, tähendab äkiline elektrikatkestus, et see lukustub püsivalt oma praegusesse asendisse, kuni võrgu toide taastub. Insenerid peavad hoolikalt hindama, kas see paigal püsimine on kooskõlas masina ohutusprotokollidega.
Mehaanilised fiksaatorid ja käsitsi tühistamised
Lisaks vedrudele ja magnetitele mängib füüsiline hõõrdumine tahtlikku rolli positsioonide säilitamisel ilma jõuta. Mehaaniline fiksaator toimib füüsilise lukustusmehhanismina. Sageli konstrueeritud vedruga kuullaagrina, mis kukub pooli töödeldud soonde, lukustab sisemised komponendid kindlalt oma kohale.
Kui seade nihkub, libiseb pool kuullaagrist mööda. Õigesse asendisse jõudmine võimaldab laagril klõpsata kindlalt soonde. See tagab piisava mehaanilise vastupidavuse, et vältida pooli triivimist tugeva tööstusliku vibratsiooni või väiksemate rõhukõikumiste tõttu. See tagab, et süsteem püsib kindlalt oma viimati käsutatud olekus isegi siis, kui elektrivõrk on täielikult välja lülitatud.
Käsitsi ületamise vajadus
Kui rajatis kogeb täielikku voolukatkestust, seisavad hooldustehnikud sageli silmitsi kinni jäänud suruõhu ja lukustatud balloonidega. Poolide liigutamiseks elektriliste signaalide kasutamine muutub võimatuks. Seetõttu on tööstuslikel komponentidel käsitsi alistamine. Klapi korpuse välisküljel asuva loputusnupu, hoova või kruvi füüsiliselt vajutades lükkab tehnik pooli käsitsi. See kriitiline toiming vabastab kinni jäänud õhu, vabastab lukustatud täiturmehhanismid ja lähtestab masina hoolduseks ohutusse olekusse.
Pilootjuhitavad ventiilid: rõhu säilitamine üleminekute ajal
Kõrgvoolu- või kõrgsurvesüsteemide haldamine otse solenoidmähisega nõuab tööstusautomaatikas tohutul hulgal elektrienergiat. Selle suure jõupuuduse leevendamiseks kasutavad insenerid piloodiga juhitavaid mehhanisme. Pilootjuhitava süsteemi toimimise mõistmine on oluline selle käitumise ennustamiseks ootamatu elektrikatkestuse ajal.
Pilootsignaalide mehaanika
Piloodiga juhitav seadistus kasutab põhipooli nihutamiseks sekundaarset väiksemat õhusignaali. Elektriline solenoid ei suru põhipooli füüsiliselt. Pigem avab see väikese sisemise pordi, mis võimaldab survestatud õhul siseneda piloodikambrisse. Selles kambris tekkiv pneumaatiline jõud ületab tegelikult sisemise vedru ja nihutab massiivset põhipooli.
Kui elektrienergia langeb, variseb magnetväli solenoidis kokku. Solenoidi sees olev väike tagasivooluvedru sulgeb kohe pilootpordi ja avab pilootkambri väljalasketee. Kui juhtrõhk langeb, võtab peamine tagastusvedru võimust. See lükkab põhipooli tagasi pingevabasse tõrkekindlasse asendisse.
Kriitilise taristu jaoks koondamiste kavandamine
Rakenduste jaoks, kus asendi kohene nihe võib põhjustada katastroofilisi seadmekahjustusi, kavandavad insenerid pneumaatilise koondamise. Pneumaatilise tagasilöögiklapi paigaldamine väikese akupaagi kõrvale juhtliinis tagab survestatud õhu reservi võimsuse kadumise korral. See reserv võimaldab seadmel säilitada oma hoidejõudu just nii kaua, et hädaolukorra mehaanilised pidurisüsteemid rakenduksid, selle asemel et süsteemi rõhku koheselt alandada.
Integreeritud kiiruse reguleerimisventiilid kontrollitud rõhu vähendamiseks
Standardsed vedrutagastusmehhanismid naasevad elektririkke ajal peaaegu hetkega vaikeolekusse. Ohutu asendi saavutamise nõude täitmisel tekitab selle ülemineku tohutu kiirus tõsist mehaanilist pinget. Kiire rõhulangus põhjustab pneumaatilised silindrid ägedalt nende otsakorkide vastu. See tegevus purustab tööriistad, kahjustab kasulikke koormusi ja põhjustab aja jooksul tõsist konstruktsiooni väsimust.
Pehmete rikete mehaanika
Vältimaks ägedaid mehaanilisi reaktsioone võimsuse kadumise ajal, integreerivad insenerid kiiruse reguleerimisventiil otse peamise suunaploki väljalaskeavadesse. Kasutades peene keermega nõelventiili ja möödavoolu tagasilöögiklappi, reguleerib see komponent süsteemist väljuva õhu täpset mahtu.
Tavalise töötamise ajal voolab õhk silindrisse vabalt. Kui aga vool katkeb ja põhiplokk nihkub heitgaasiolekusse, tungib põgenev õhk läbi piiratud ava. See loob olulise vasturõhu taanduva silindri kolvi vastu, toimides tõhusalt pneumaatilise amortisaatorina. Täiturmehhanism naaseb oma turvalisse algasendisse, kuid teeb seda kontrollitud ja tahtliku tempoga.
Tööstuse suundumused: nihe nutika tõrkekindla pneumaatika poole
Vedelelektrisektoris toimub praegu ulatuslik ümberkujundamine. Traditsiooniline piir puhtalt mehaaniliste tõrkekaitsete ja digitaalse jälgimise vahel häguneb jätkuvalt kiiresti. Turuanalüüsid näitavad tööstuse olulist nihet tööstusliku asjade Interneti integratsiooni suunas. Kuigi tõrkekindlad mehhanismid on oma olemuselt füüsilised, et tagada töö ilma elektrita, on tänapäevasel nutikal pneumaatikal nüüd sisseehitatud diagnostikaandurid.
Need täiustatud süsteemid jälgivad vedru pinget, pooli käivitamise aegu ja pilootrõhu langust miljonite tsüklite jooksul. Neid tööandmeid analüüsides hoiatavad ennustavad hooldusalgoritmid rajatise juhte, et tagastusvedru kaotab oma k-väärtust nädalaid enne tegelikku voolukatkestust. Lisaks võtavad tootmisrajatised rangete ülemaailmsete jätkusuutlikkuseesmärkide tõttu agressiivselt kasutusele lukustussolenoide kõigis ohutusega mittekriitilistes sektorites. See strateegiline samm vähendab drastiliselt pidevat energiatarbimist tehase põrandal, viies tegevuse efektiivsuse vastavusse rohelise tootmise algatustega.
Tõrkeotsing: miks teie klapp ei naase oma asendisse
Tõrkekindlal mehhanismil on väärtus ainult siis, kui see toimib kutsumisel usaldusväärselt. Mõnel juhul tekib elektrienergia kadu, kuid Pneumaatiline ventiil ei lülitu tagasi ettenähtud lähteasendisse. See tekitab väga ohtliku ummikus oleku, kus süsteem jääb surve all ja aktiivseks, hoolimata sellest, et juhtsüsteem on võrguühenduseta. Kuna elekter on juba lahti ühendatud, on algpõhjus peaaegu eranditult seotud mehaaniliste või pneumaatiliste probleemidega.
Saaste ja tahkete osakeste praht on peamised süüdlased. Tööstuslik suruõhk jääb harva täiesti puhtaks. Aja jooksul migreeruvad õhuliinide kaudu niiskus, kompressoriõli lagunemine ja mikroskoopiline toruskaala. Kui see praht satub pooli kitsastesse vahedesse, toimib see nagu tööstuslik liim. Võimsuse kadumise ajal üritab sisemine mehaaniline vedru pooli lükata, kuid hõõrdumine ületab vedru jõu, ummistades selle käigu keskel.
Samamoodi takistavad tihendi hõõrdumine ja elastomeeri paisumine nõuetekohast tagasipöördumist. Sisemised O-rõngad libisevad ideaalsetes tingimustes sujuvalt. Kokkupuude kokkusobimatute sünteetiliste kompressoriõlidega või äärmuslikud ümbritseva õhu temperatuurid põhjustavad elastomeeride paisumist või kõvenemist. Kui solenoid pingest välja lülitub, ei ole tagasivooluvedrusel lihtsalt jõudu tekkiva staatilise hõõrdumise katkestamiseks.
Lõpuks püüavad ebaõiged heitgaasipiirangud õhku kinni. Kui väljalaskeavale paigaldatud summuti on õhu kiire paisumise tõttu täielikult mustusest ummistunud või külmunud, ei saa kinnijäänud õhk välja pääseda. Ilma väljalasketeedeta ei saa sisemine vedru kinni jäänud õhukogust kokku suruda, lukustades pooli püsivalt oma kohale.
Järeldus
Lõppkokkuvõttes dikteerivad projekteerimisvalikud süsteemi reaktsiooni ootamatule voolukadudele. Vedrutagastus- ja lukustusmudelid pakuvad väga erinevat tõrkekindlat käitumist. Igaüks neist on kohandatud konkreetsetele tööprioriteetidele, alates kiirest rõhu vähendamisest kuni pideva positsiooni hoidmiseni. Ärge kunagi võtke vaikepositsiooni ilma kontrollimiseta. Tehnilise andmelehe kontrollimine enne lõplikku paigaldamist on endiselt hädavajalik.
Mõistes vedrude mehaanikat, magnetilist kinnipidamist ja kontrollitud heitgaasivoolu, tagavad hooldusjuhid ja insenerid, et automatiseeritud masinad veavad graatsiliselt üles. Õige planeerimine, rutiinne hooldus ja usaldusväärsete komponentide hankimine kaitsevad töötajaid ja kalleid kapitaliseadmeid vältimatute elektririkkete ajal. Kui uuendate oma rajatise pneumaatilist infrastruktuuri, uurige Isaiah’ suure jõudlusega lahendusi, et leida täpsed tõrkekindlad komponendid, mis on kohandatud teie nõudlikele tööstuslikele rakendustele.
KKK (korduma kippuvad küsimused)
Kas mõni õhureguleerimisventiil võib ilma toiteta asendis püsida?
Ei. Ainult spetsiaalsed seadmed, mis on konstrueeritud bistabiilsete solenoidide, mehaaniliste fiksaatorite või spetsiifiliste hõõrdumispõhiste konfiguratsioonidega, suudavad säilitada oma hetkeseisu ilma elektrita. Standardsed vedrutagastussuunaga mudelid on selgesõnaliselt loodud naasma eelnevalt kindlaksmääratud vaikeasendisse täpselt hetkel, mil elektrivool eemaldatakse.
Mis on tõrkekindel pneumaatiline juhtventiil?
Tõrkekindel pneumaatiline juhtventiil on konstrueeritud komponent, mis on loodud lülituma automaatselt eelnevalt kindlaksmääratud ohutusse mehaanilisse asendisse, kui elektrienergia või juhtõhu rõhk kaob. Seades vaikimisi turvalisele olekule (nt kogu allavoolu rõhu väljalaskmine või toitetoru blokeerimine), hoiavad need seadmed ära ohtlikud tingimused ja masina kontrollimatu liikumise ootamatute elektrikatkestuste ajal.
Kas pneumaatilised ventiilid on tavaliselt avatud või suletud?
Neid saab konfigureerida mõlemaks, olenevalt konkreetse rakenduse ohutusnõuetest. Tavaliselt suletud konfiguratsioon blokeerib peamise õhuvarustuse, kui see on pingevaba, takistades täiturmehhanismi liikumist. Vastupidi, tavaliselt avatud konfiguratsioon võimaldab õhul vabalt voolata, kui vool kaob, mida sageli kasutatakse jahutussüsteemides või hädaolukorras õhutusprotseduurides.
Kuidas pneumaatilist solenoidklappi käsitsi alistada?
Enamikul tööstuslikel pneumaatilistel komponentidel on sisseehitatud käsitsi ületamine, mis asub klapi korpusel. Kasutades väikest lamepeaga kruvikeerajat või lihtsalt vajutades selleks ettenähtud loputusnuppu, saab tehnik sisemist pooli füüsiliselt lükata. See möödub elektrilisest solenoidist, võimaldades hooldustöötajatel täieliku voolukatkestuse ajal süsteemi käivitada, kinnijäänud õhku välja lasta või silindreid ohutult lähtestada.
Miks mu ventiil triivib, kui õhurõhk on madal?
Triiv tekib siis, kui sisemised pneumaatilised jõud lähevad tasakaalust välja. Pilootjuhtimisega süsteemides on vaja minimaalset töörõhku, et hoida pooli kindlalt vastu vastassuunalist mehaanilist vedru. Kui põhitoite rõhk langeb alla selle kriitilise läve, on pooli hoidev õhujõud ohus. Vedru hakkab tagasi suruma, põhjustades pooli hõljumise või laperdamise avatud ja suletud asendi vahel.
Kuidas ma tean, kas mu ventiil kasutab vedrutagastusmehhanismi?
Vedrutagastusega mehhanismi saate tuvastada, uurides otse kerele prinditud ISO sümboli diagrammi või tootja tehniliste kirjelduste piires. Otsige skemaatiliselt ploki ühele küljele kinnitatud siksakilise joone sümbolit. Kui ühel küljel on solenoidi sümbol ja teisel pool vedru sümbol, naaseb seade toite katkemisel alati vedruga pingestatud asendisse.
Kuidas mõjutavad kiiruse reguleerimisventiilid võimsuskadude käitumist?
Need määravad rõhu vähendamise täpse kiiruse. Kui elektrienergia kaob, lülitub põhisuunaplokk väljalaskeolekusse. Kui väljalaskeavale on paigaldatud voolupiiraja, piirab see süsteemist väljuva õhu mahtu. See piirang tekitab vasturõhu, aeglustades sissetõmbamissilindrit. Järelikult naaseb masin sujuvalt vaikimisi ohutusasendisse, vältides järsud mehaanilised mõjud.